第一次见到滑轮,很多孩子会把“有轮子”和“省力”直接连在一起。
如果轮子更多,似乎就应该更省力;如果更省力,似乎也应该更省功。
这两个判断都不能只看外观。
判断滑轮问题的第一步,是数清楚有几段绳在托住随负载一起上升的部分,再把拉力、拉绳距离和输入功放进同一本账。
第一眼先数绳段,不数轮子
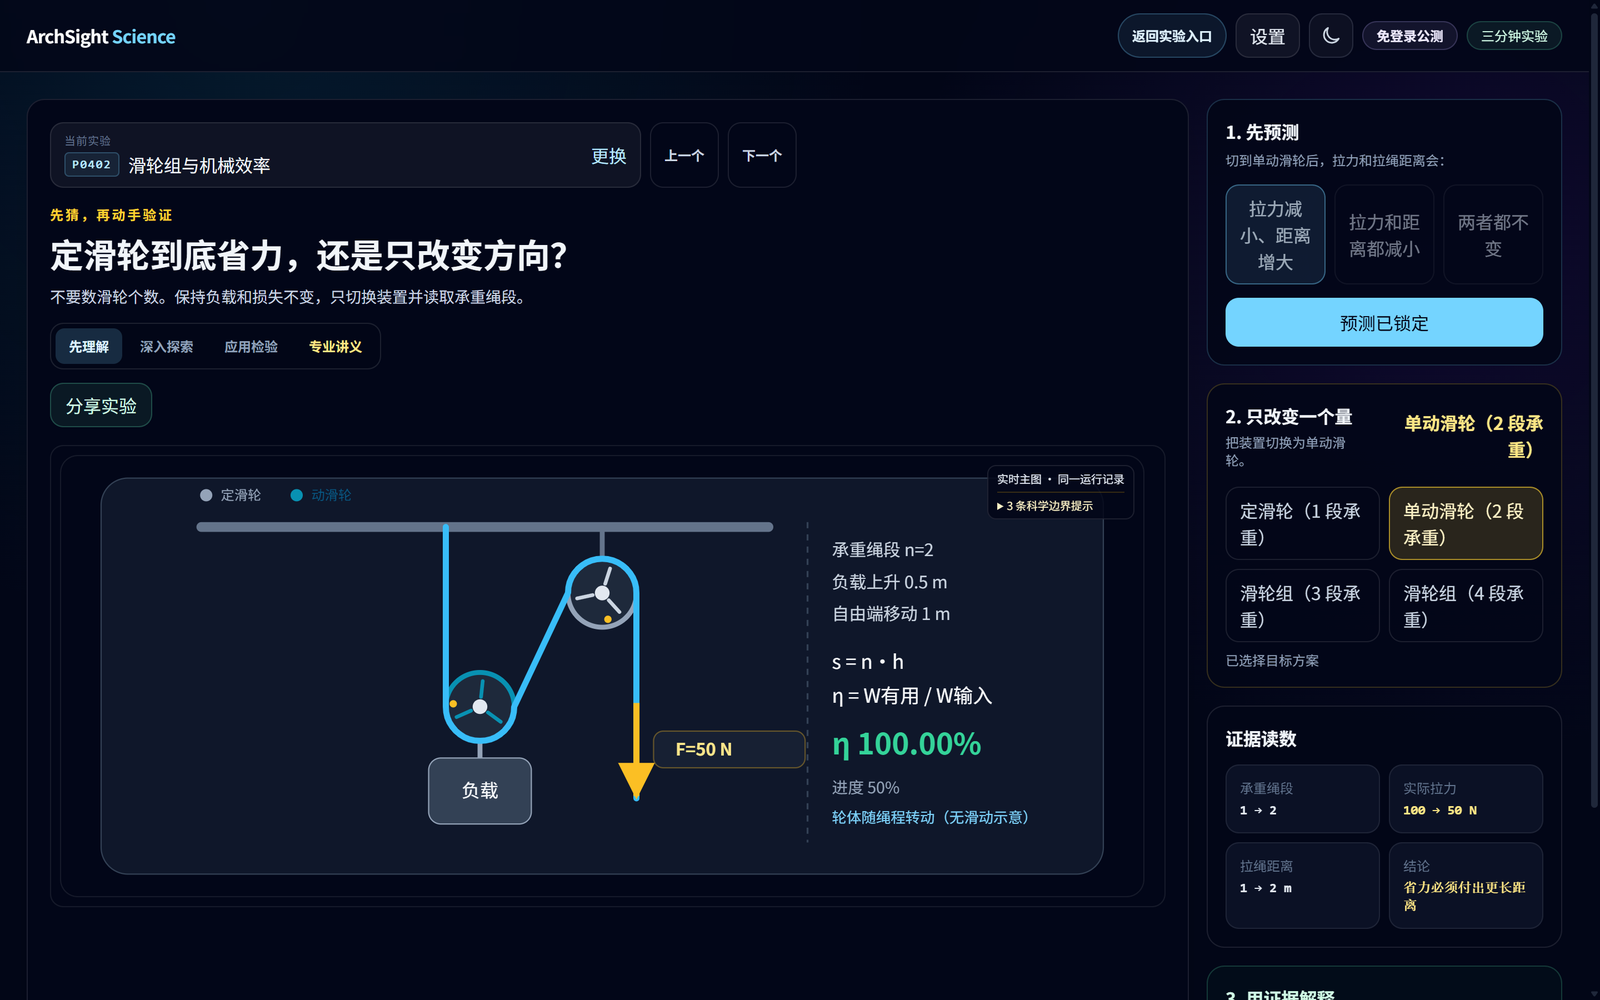
定滑轮只有一段承重绳。它最直接的作用,是把向上的用力方向改成向下拉,方便人站在地面操作。
在忽略绳重和摩擦、缓慢匀速提升的条件下,绳端拉力等于被提升部分的总重力。方向变了,理想省力倍数没有出现。
单动滑轮有两段绳共同承重。三段、四段滑轮组继续增加实际承担负载的绳段。若用 n 表示承重绳段数,理想关系可以写成:
F理想 = (m负载 + m装置)g / n
s = n × h
这里的装置质量,只算随负载一起升高的吊钩、动滑轮等,不算留在原处的定滑轮。公式还要求承重绳段近似平行于提升方向;画面中的绕绳布局用于辨认拓扑,不能拿其中的绘图斜角直接做真实装置的受力计算。
前一式说明拉力怎样减小,后一式说明代价落在哪里:负载升高 h,自由端要移动 n 倍距离。
轮子的数量能帮助我们辨认装置,却不能代替承重路径。一个轮子可能只负责改变方向,并没有多托住一份重量。
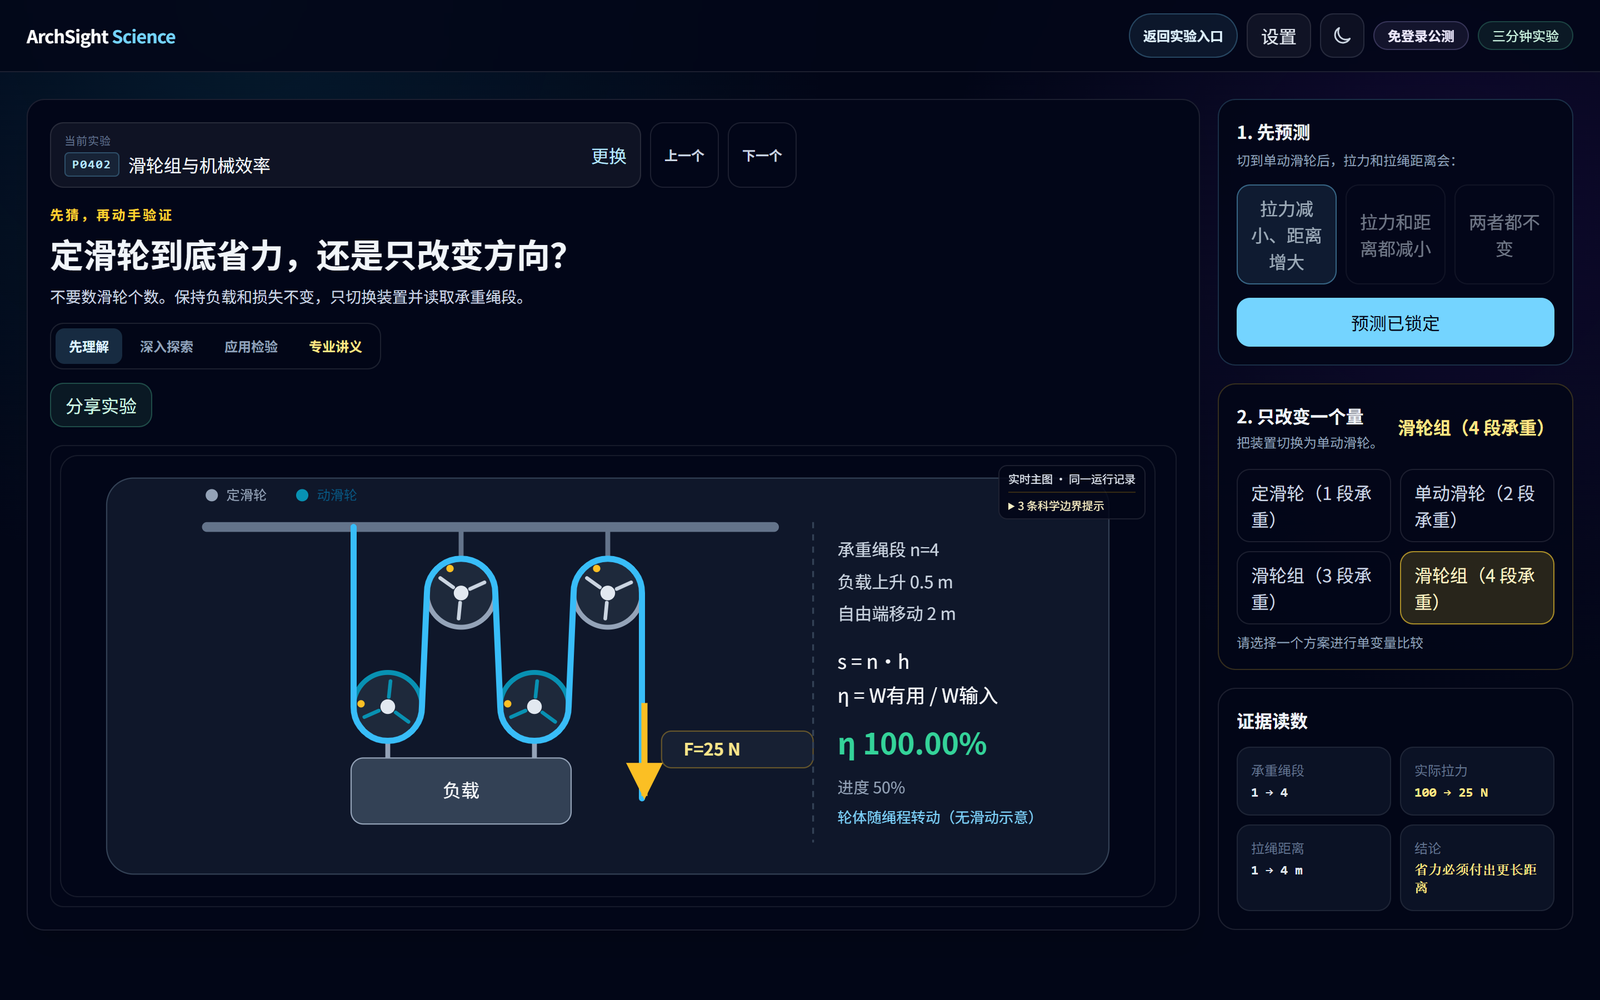
图 1 和图 2 展示的是理想对照:负载 10 kg、重力加速度取 10 m/s²,随动装置质量和等效阻力都取零,所以效率是 100%。画面停在提升进度的一半;右侧对照栏的拉绳距离则对应完整提升 1 m 的终点。下面再加入装置质量和阻力,比较另一组计算结果,不把两种条件混为一谈。
四种装置放在一起,结论才不容易背错
Science 的 P0402“定滑轮、动滑轮、滑轮组与机械效率”保留四种固定绕法:定滑轮、单动滑轮、三段承重滑轮组和四段承重滑轮组。
以同一组参考条件比较:负载 10 kg、随动装置 2 kg、提升 1 m、重力加速度取 10 m/s²,自由端等效阻力为 2 N。
四种预设都保持 2 kg 随动装置,是为了做受控比较,并不表示四套真实器材质量相同。定滑轮一行的 2 kg 可以理解为一起升高的吊钩等附件,而不是固定轮本身。这组数值是模型参考计算,不是器材实测数据。
| 装置 | 承重绳段 | 拉力 | 拉绳距离 | 输入功 | 机械效率 |
|---|---|---|---|---|---|
| 定滑轮 | 1 | 122 N | 1 m | 122 J | 约 82.0% |
| 单动滑轮 | 2 | 62 N | 2 m | 124 J | 约 80.6% |
| 三段滑轮组 | 3 | 42 N | 3 m | 126 J | 约 79.4% |
| 四段滑轮组 | 4 | 32 N | 4 m | 128 J | 约 78.1% |
数字很直观:承重绳段从 1 增加到 4,拉力从 122 N 降到 32 N;拉绳距离却从 1 m 增加到 4 m。
这就是“距离换力”。
表里还有一个容易被忽略的结果:这组条件下,绳段更多,效率反而略低。
原因也不神秘。同一个自由端阻力会作用在更长的拉绳距离上,损失功随之增加。省力描述的是力的大小,效率描述的是有用功占输入功的比例,它们不是同一个指标。
效率不是滑杆,它是算出来的结果
把负载提升到同一高度,有用功只记录负载获得的重力势能。输入功还要承担随动装置、吊钩或动滑轮组的提升,以及摩擦、绳弯曲等被折算后的损失。
输入功 = 有用功 + 装置功 + 损失功
机械效率 = 有用功 / 输入功
在这次探究里,不先把效率拖到 80% 或 90%,而是固定质量、高度与阻力,计算各项功,再看效率怎样变化。以单动滑轮一行为例:有用功 100 J,装置功 20 J,损失功 4 J,输入功就是 124 J,效率约为 80.6%。
这不意味着“效率绝不能作为输入”。如果效率来自可靠实测,把它作为设备估算或校准参数是合理的。但当问题是“效率为什么变化”,先指定效率,再用算出的结果证明它,会把待解释的结论提前写进前提。
十分钟,可以怎样带孩子做一次
如果把它当成一次课堂或家庭探究,不必先讲完全部公式。
可以按下面四步进行:
- 先预测:定滑轮、单动滑轮和四段滑轮组,哪一个拉力最小?哪一个绳端移动最远?
- 只改装置:固定负载、提升高度、装置质量和等效阻力,依次切换四种绕法。
- 读四个证据:承重绳段数、实际拉力、自由端距离和机械效率。
- 解释反例:为什么更省力的装置,在这组条件下效率没有更高?
如果学生只回答“滑轮越多越省力”,可以继续追问:到底是哪几段绳在承重?负载升高 1 米时,手要拉多远?多出来的输入功去了哪里?
这些问题会把一句口诀变成一条可以复算的证据链。
从教学模型到真实吊装,中间还有很长一段路
P0402 的理想绳部分假设绳无质量、不可伸长,有效承重绳段平行于提升方向,负载缓慢竖直匀速上升。损耗另用自由端等效阻力记账:实际拉力等于理想拉力加上该阻力,损失功等于阻力乘自由端距离。这不声称真实有摩擦滑轮两侧的张力相等,也不逐个求解轴承摩擦。
它适合解释承重路径、距离换力和功账本,不是起重机或现场吊装的安全计算模型。
真实装置还要处理滑轮转动惯量、绳弹性、打滑、启动与制动、构件强度、锚固、偏载和安全系数。教学实验能帮助人建立第一层判断,不能替代工程设计、设备说明和专业复核。
这也是我希望孩子从实验中学到的习惯:先看模型回答了什么,再看它没有回答什么。
这组演示使用 ArchSight Science 的 P0402“定滑轮、动滑轮、滑轮组与机械效率”。它把预测、切换绕法、读取对照放在同一次探索里;是否真正理解,仍要看学生能否用自己的话解释力、距离与功的关系,不能只看有没有点完按钮。
定滑轮是否省力,不必靠背。
把承重绳段、拉力、距离和功放在一起,答案会自己出现。
参考资料
以下资料均可按标题检索。
- OpenStax:《College Physics 2e》,9.5 Simple Machines。
- ArchSight Science:《定滑轮、动滑轮、滑轮组与机械效率》专业讲义与版本绑定实验记录。
关注我们
欢迎搜索并关注 筑见实验室,获取更多建筑 AI、结构计算与工程数字化实践: